力士乐4WRZE控制的油缸,启动为什么会突然冲一下
油缸停着时没有反应,随后突然窜出一段,排查重点是运动建立之前发生了什么。指令是否一步跳到较大值、先导压力何时建立、负载需要多大启动推力,这三条时间线能把问题分开。
本文按RE29115/10.05中的4WRZE、7X系列说明。现存原厂节选确认它为先导式、带集成电子装置、无电气位置反馈的比例方向阀;未从这份节选推定具体最小先导压力或通用斜坡参数。
先看指令是不是直接跳过了慢速段
假设送料油缸从停止直接收到30%指令,阀口建立以后立即得到对应流量,设备就可能产生明显加速。特别是在油缸负载较轻、可用压差较高时,同一开口的流量会比重载时更大。
如果指令记录显示0到30%一步变化,运动紧随其后,先检查程序的速度切换、斜坡和限幅。不能把指令阶跃产生的快速运动,全部归到阀内部故障。
另一种情况是设定画面变化平缓,但控制器实际输出在启动瞬间跳变。画面刷新速度可能掩盖短时变化,应使用控制器已有趋势或调试记录观察实际输出。
指令已经给出,先导压力还没建立,动作可能集中在后面
4WRZE用先导阀控制主级。主级动作需要相应先导供油与回油条件;集成电子装置存在,并不代表阀带有可直接证明主阀芯位置的电气反馈。
假设设备待机时主油路卸荷,启动时先给速度指令,再恢复主油压力。对于相关内供先导回路,先导驱动条件可能晚于指令建立。当压力条件随后满足时,主级才响应,动作就集中到较晚的时刻。
如果这时控制器因为先前没有位移而继续累计输出,后续开口还可能更大。要同时查看位置误差、输出限幅与积分处理;这是相应闭环程序可能出现的行为,不能当作所有4WRZE系统都有的配置。
这种情况应把建立先导条件与允许运动的顺序对应起来。具体改时序或供油方案,由整机设计确定,不给出一个所有通径通用的先导压力数值。
静摩擦被克服以后,维持运动可能只需要较小推力
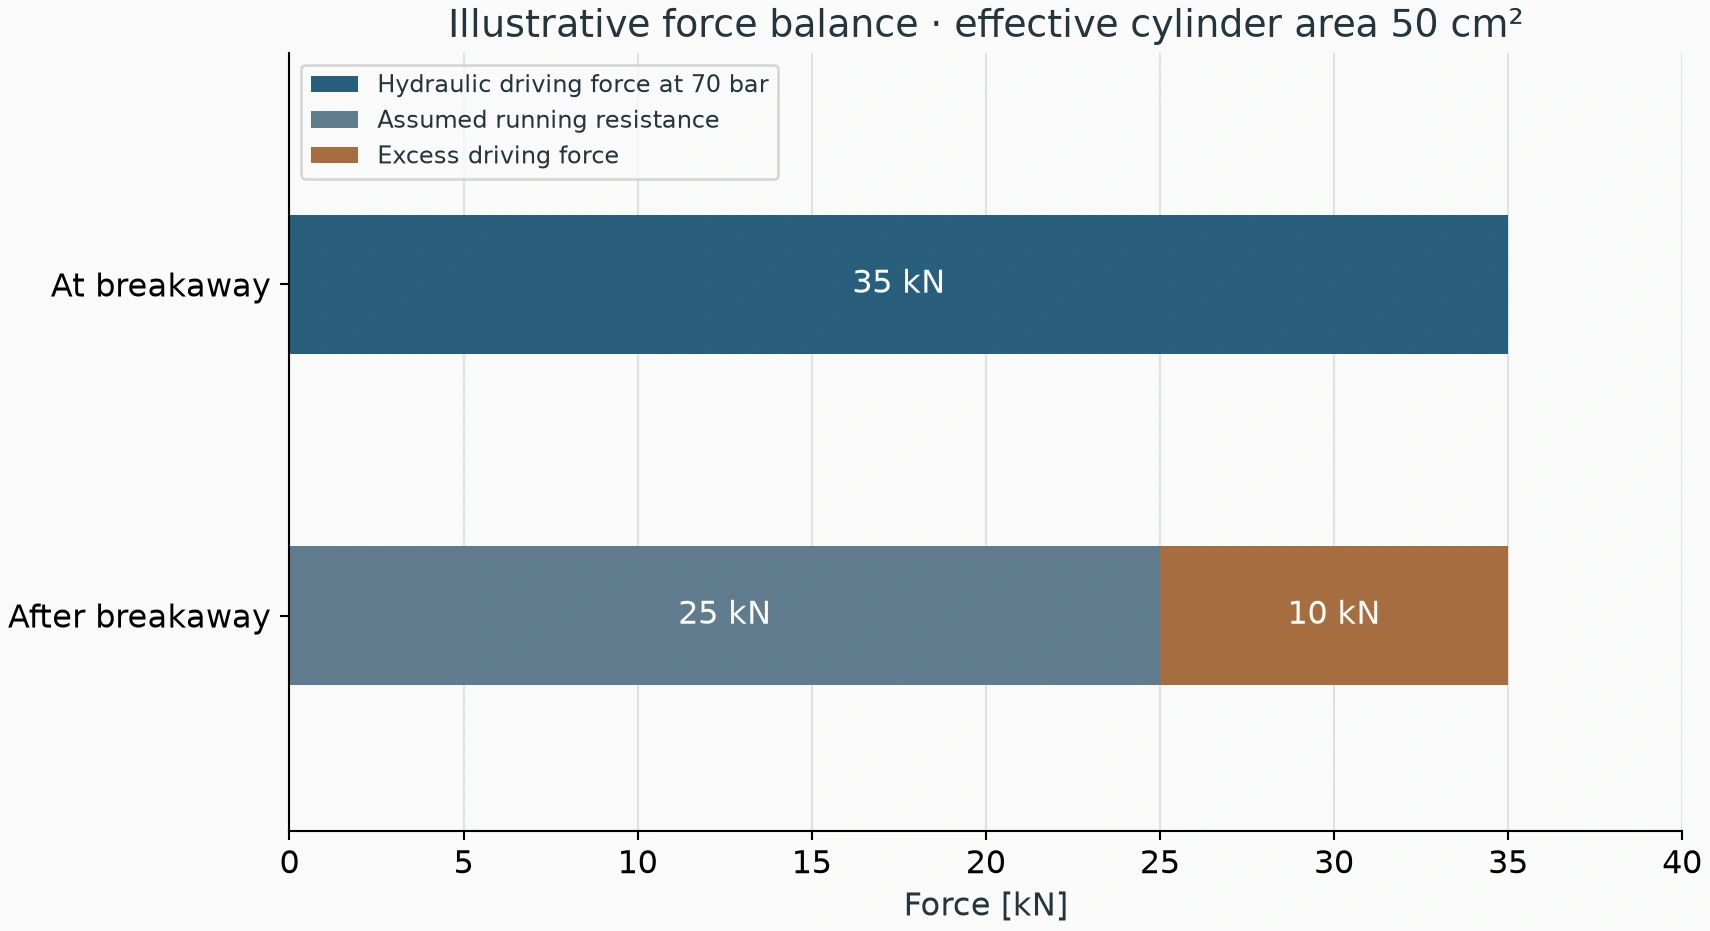
假设水平油缸有效面积50 cm²,开始移动需要35 kN推力,运动后阻力降为25 kN。忽略回油背压时,对应压力分别约70 bar和50 bar。
如果油缸启动前压力已升到70 bar,开始滑动后阻力突然降到25 kN,而压力暂时还接近70 bar,就有约10 kN的剩余驱动力用于加速。设备可能表现为先憋住,再冲出去。
停得越久越容易出现、运动一次后短时间内又较平稳,应把密封、导轨润滑、负载偏斜和机械干涉纳入检查。如果沿行程总在固定位置冲一下,则更应关注局部阻力变化,而不是只调启动斜坡。
斜坡放慢以后改善,能说明什么
假设将0到30%的指令上升时间从0.3秒改为1.5秒,其他条件不变,启动明显平缓。这说明减小指令变化率对该工况有效,但还不能证明原来的问题全部来自电气设置。
较缓指令也可能给压力建立、密封克服静摩擦和机械加速留出时间。应继续比较启动压力、延迟时间和正常运动速度,看调整有没有把问题变成更长的停顿。
0.3秒和1.5秒只是比较方法,不是本系列推荐设定。斜坡需要在工艺节拍、定位精度和设备允许加速度之间确定,并由有权限的调试人员实施。
中位通道与负载保持也会改变第一下动作
这版资料对W6、W8等部分阀芯注明,中位A、B到T存在小截面连通。不同阀芯中位功能不同,停止时的油腔压力和重新启动条件也会不同。
如果原回路依靠独立保持元件锁住负载,重新运动还可能涉及保持元件开启。开启条件、先导管路与释放时机都要结合原图分析,不能把所有冲击都写成主方向阀开得过快。
替换阀时尤其要对上原中位符号与先导配置。改变中位通道或泄油方式后,原来的启动逻辑可能不再对应;只核对流量等级不能保证停机与启动表现一致。
| 观察顺序 | 具体表现 | 优先处理方向 |
|---|---|---|
| 指令先跳变,运动随即加速 | 无明显等待后冲出 | 输出切换、斜坡与流量设定 |
| 指令已到,压力随后建立才动 | 等待后集中响应 | 先导供油条件与启动时序 |
| 压力先升高,移动后明显下降 | 憋压后突然滑动 | 静摩擦、机械阻力及负载释放 |
| 固定行程位置反复出现 | 与起始时间无固定关系 | 导轨、对中及局部机械条件 |
| 换阀后才有冲击 | 停机和启动都改变 | 阀芯中位、先导及保持回路配置 |
工具不多,先把指令、压力和运动顺序记下来
使用控制器已有趋势记录和压力表,在相同负载下记录启动指令出现、压力建立、油缸开始移动三个时刻。没有快速压力记录时,可以先描述谁先谁后,不把慢表读数当成瞬态峰值。
再比较长时间停机后与连续动作后的差异,以及慢速启动和原速度启动的差异。记录必须在设备允许的操作范围内完成,保留联锁和负载保持措施。
4WRZE启动冲击要先按时间顺序分清:指令一步到位,先看输出变化;先导条件晚建立,先看供油与时序;压力先升高再突然运动,先看启动阻力。按表现找对应环节,比统一增减一个参数更容易得到稳定结果。