MOOG伺服阀零指令时油缸还在移动,怎样区分零偏与泄漏
速度设成零,油缸仍缓慢移动,不能仅凭“在动”就把故障定成内泄漏。电气偏置、阀的液压零位、负载引起的泄漏以及油缸密封状态,都可能改变停止时的表现。先确认零在哪里,再比较移动量与负载的关系。
MOOG不同系列的零位控制结构不同。G761采用机械反馈,D661相应版本带主阀芯位置反馈与电子控制。本文按761目录Rev M、2024年4月版及对应安装资料说明原则,不给不同系列套同一种调零操作。
位置目标不变,阀指令未必就是零
位置闭环中,控制器为了让油缸停在目标位置,可以持续输出一个小修正量,以抵消负载、阀零位偏差或系统泄漏。画面上的目标位置不变,与送给阀的电气信号为零,是两件事。
例如目标一直是100 mm,实际位置在100 mm附近,控制输出保持一个小偏置,这可能是闭环正在补偿。若把这个输出强行改成零,反而可能失去保持位置的能力。
反过来,操作画面显示速度零,控制器输出端却存在稳定偏置,也可能是程序补偿、模拟量偏移或参考电位问题。应按对应阀的接口核对实际信号,不能只看画面数值。
电气零点与液压零位之间还隔着阀本身
阀的液压零位决定无指令或中位指令附近的流量、压力分配。MOOG 761目录列出标准阀口、负遮盖与正遮盖等零区配置,三者靠近中位时的流量增益不同,不能用一条理想直线解释所有阀。
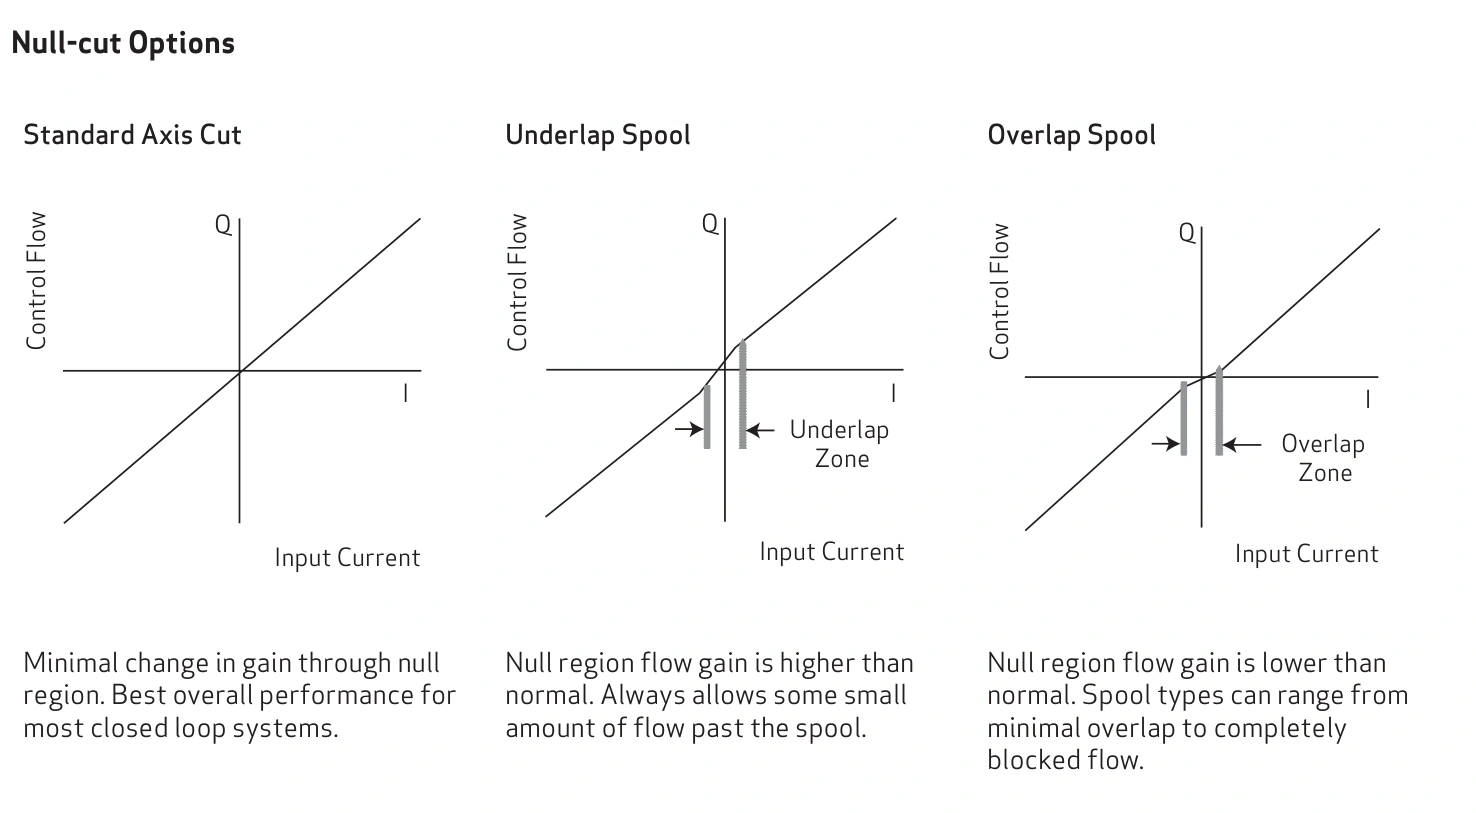
如果电气信号已经在规定中位,仍需要一个重复稳定的小反向修正才能让油缸停下,说明系统存在可补偿的停止偏差。但这个结果还不能单独证明偏差全部来自阀,需要继续比较负载和温度。
厂家允许的调零用于校准相应产品。现场直接拧调零机构,可能暂时抵消某个负载下的漂移,却掩盖泄漏或信号问题。先留下原始信号、位移和压力记录,再由技术人员按对应手册处理。
30秒走了15 mm,相当于多少有效流量
假设油缸当前运动方向的有效面积50 cm²,30秒移动15 mm,平均速度为0.5 mm/s。折算有效流量约50×0.5×0.006=0.15 L/min,也就是150 cm³/min。
这个数值能表达漂移的量级,但它只是运动腔对应的净流量,不能直接命名为“阀泄漏150 cm³/min”。阀口供排油、缸内泄漏以及外部支路都可能参与油量平衡。
尤其在单杆油缸中,活塞两侧容积变化不相等。缸内泄漏会改变两腔压差,但能否形成持续运动,还与外部补油、排油通道和压力条件有关。不能只用“活塞密封漏了”解释任何持续漂移。
负载改变后漂移也改变,泄漏路径值得优先查
假设相同油温、相同电气中位下,空载30秒移动3 mm,带载30秒移动15 mm,且变化可重复。负载增大带来的压差变化与漂移同步,液压泄漏及负载相关通道应优先进入排查。
如果负载方向反过来,漂移也随负载方向改变,这进一步提示压力驱动的泄漏或保持回路作用。它仍不能独立区分是阀、缸还是其他连通支路,需要在隔离条件明确的测试中继续定位。
若轻载和重载下始终朝同一方向移动,且很小的固定反向修正能反复把它停住,则电气偏置和液压零位更值得先查。这里比较的是表现与原因的匹配程度,不是凭方向给出最终检修结论。
| 对比条件 | 可见表现 | 优先检查 |
|---|---|---|
| 目标不变,实际输出有偏置 | 闭环持续小幅修正 | 误差、补偿逻辑、输出测量 |
| 中位信号稳定,固定小修正可重复抵消 | 存在稳定停止偏差 | 电气零点与阀液压零位 |
| 负载越大漂移越明显 | 漂移与压差相关 | 阀、缸及支路泄漏路径 |
| 热机后漂移增大 | 温度改变了油液与元件状态 | 同温度下重复测量再比较 |
| 动一下又停、反复摆动 | 可能有闭环修正过程 | 位置误差与输出随时间变化 |
热机漂移加大,不能直接等同于阀磨损
油温上升通常会改变黏度和间隙泄漏,同时也可能改变电气零位、传感器偏移和密封摩擦。热机更明显只能说明温度相关,不能单凭这一条区分磨损、调整或其他元件问题。
更有价值的记录是在相近负载、相同停留位置下,比较冷机与正常油温时的实际中位信号、两腔压力和30秒位移。若信号同时变化,先处理控制侧;若信号不变而负载相关漂移增加,再安排液压测试。
不拆管也能先把记录做好
使用设备已有位置显示,固定一个可重复的起点,分别记录10秒、20秒、30秒位置和压力。无法读取连续位移时,可在安全观察条件下读取固定标尺;不要靠近可能移动的负载区域。
相同工况重复几次,比一次估计“好像一直在动”更有用。现有仪表分辨率不够时,可以先描述方向和周期,后续再安排测试,不把肉眼观察写成精确泄漏量。
零指令漂移的处理顺序是确认实际信号、量化位移,再比较负载和温度。稳定可补偿的偏差,先看零点;随压差显著变化的漂移,先查泄漏与保持路径。最终更换阀或油缸,要由对应隔离测试支持。