EMG带材纠偏来回摆动:从检测信号到阀和油缸怎样排查
带材向左偏,机构向右纠正,随后又往反方向走,来回几次仍停不稳。遇到这种情况,检测信号抖动、油缸运动卡滞和纠偏延迟,处理办法不同。
例如,带材实际位置没变,检测值却在跳,控制器就可能跟着错误信号反复修正;油缸停顿后突然移动,则要查液压和机械运动。低速摆、高速正常,还要注意检测点距离带来的输送延迟。
带材没动,检测值却在跳
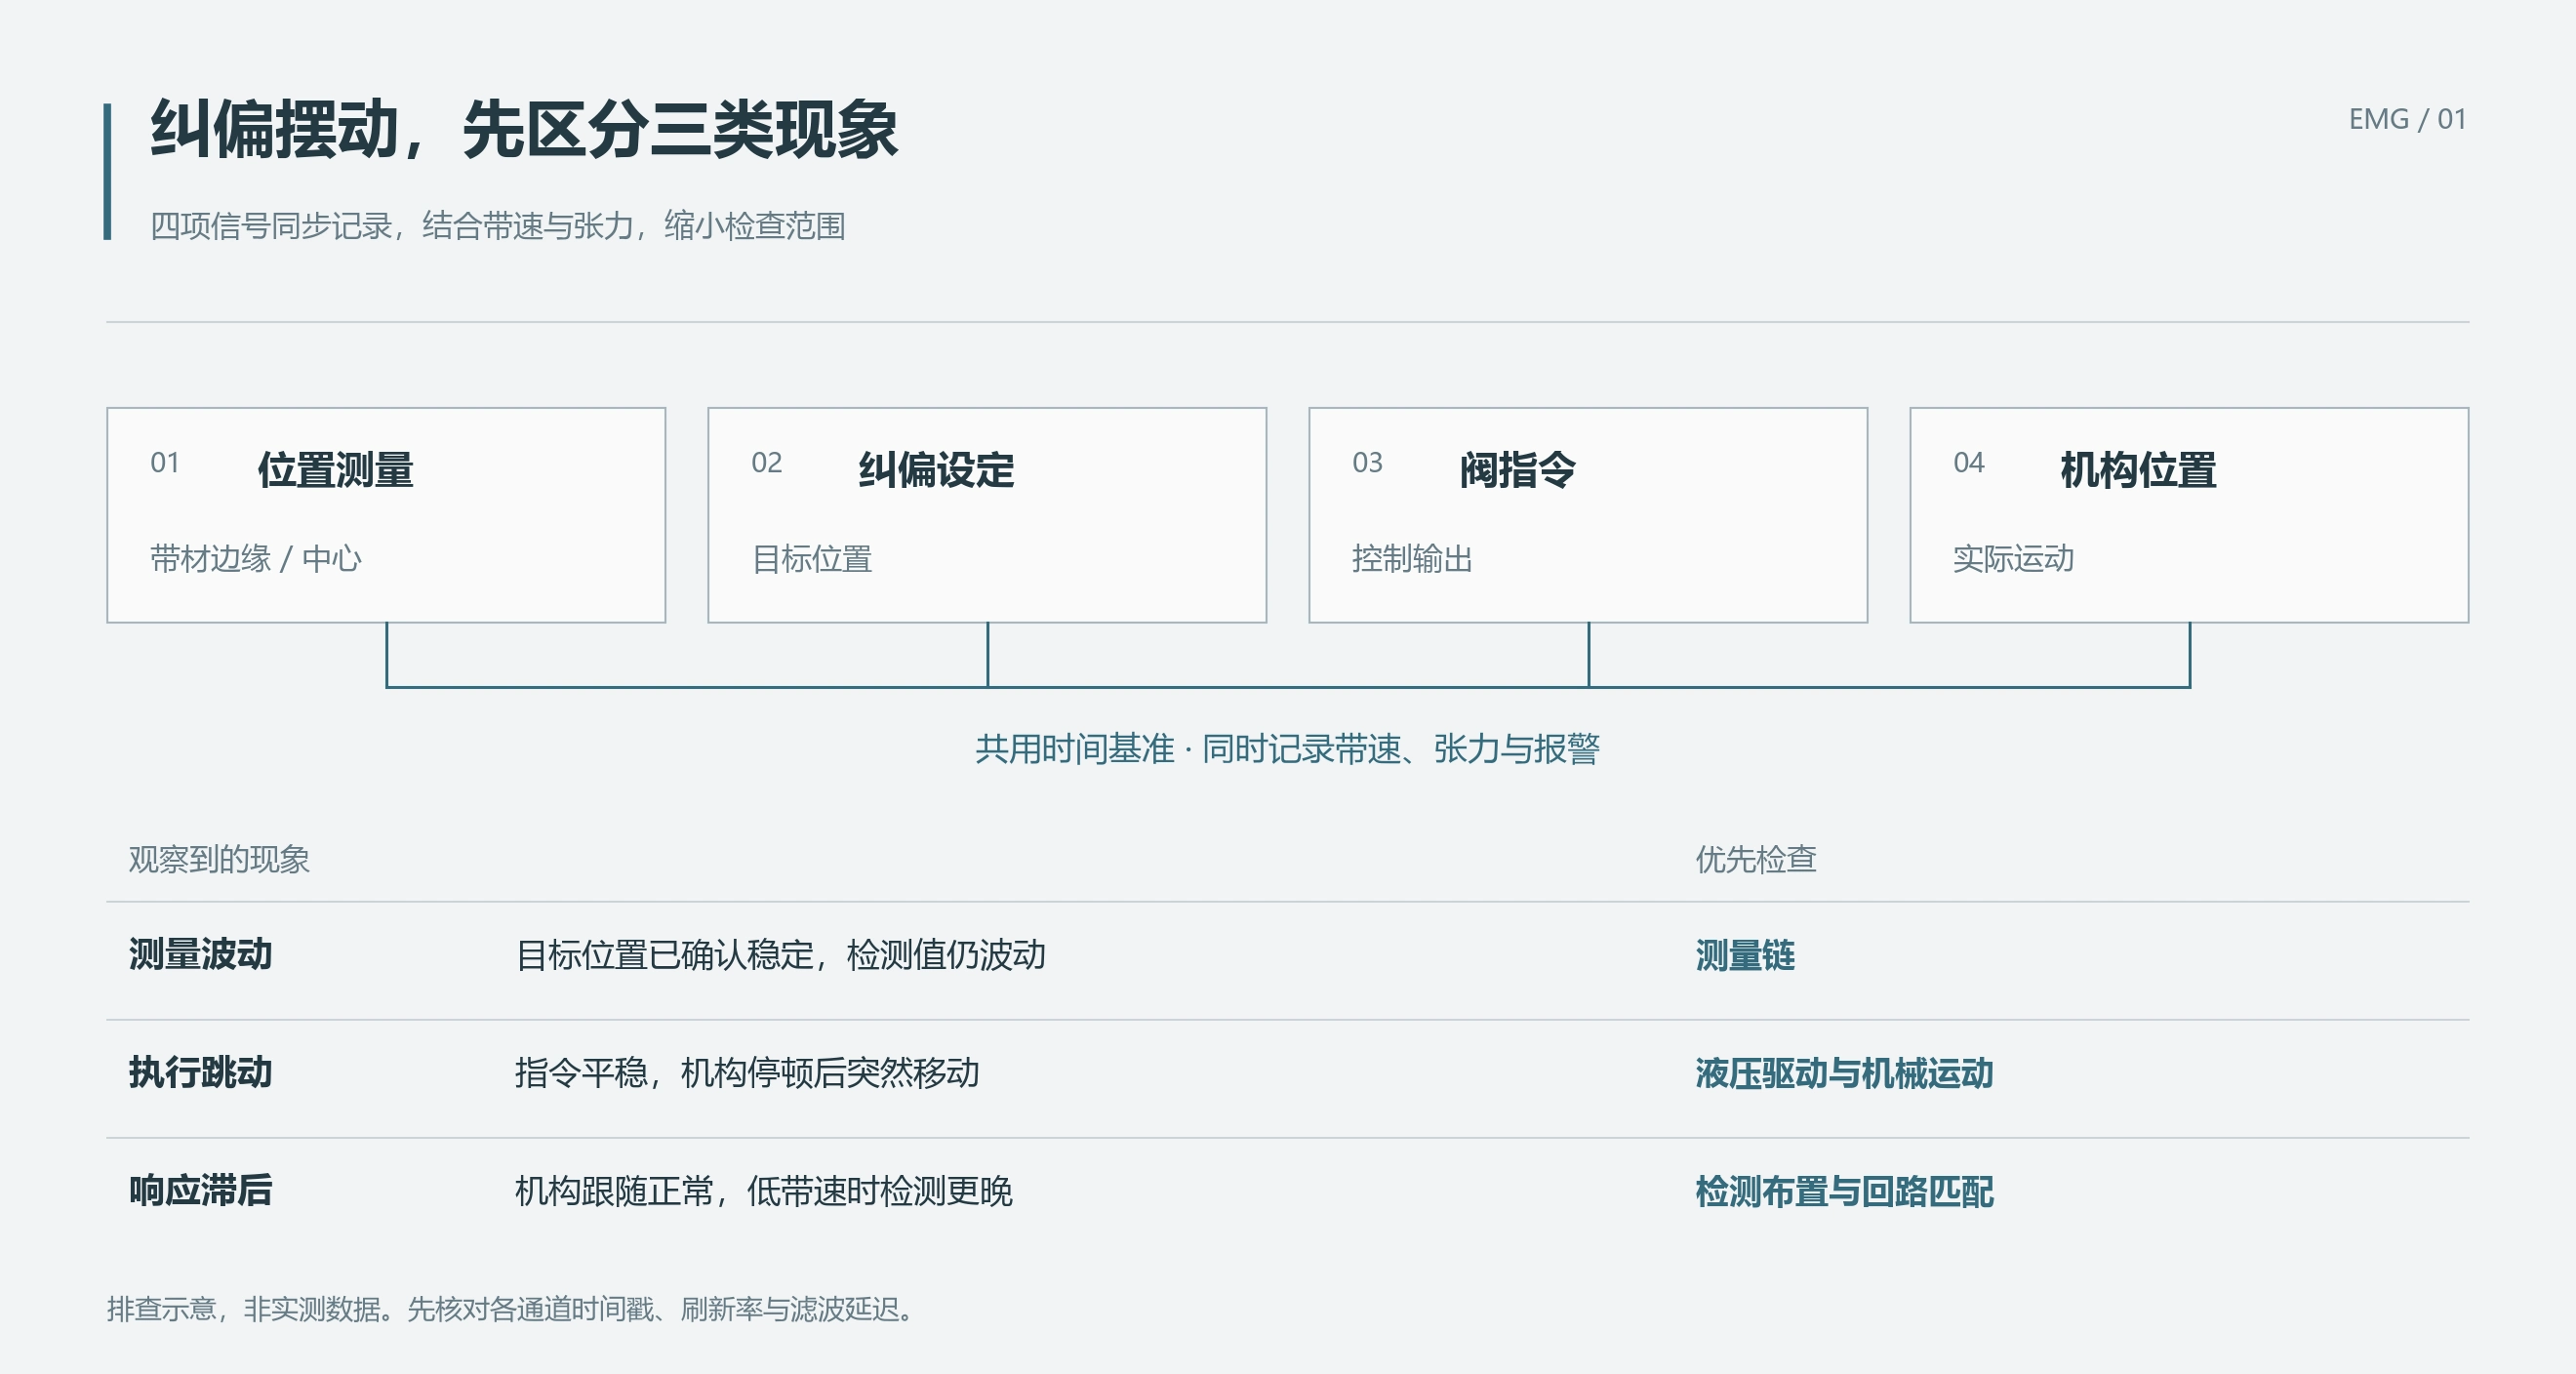
EMG纠偏系统由检测、电子控制和执行机构配合工作。传感器测量边缘或中心位置,控制器根据偏差输出指令,阀与油缸推动机构,机构运动再改变带材位置。
记录原始检测值、纠偏设定值、阀指令和机构实际位置,并标出当时带速。几个通道要用同一时间基准,刷新率和滤波差别过大,会把显示延迟误当成设备动作延迟。
在设备允许的停机检查状态下,确认被测边缘位置稳定,再看原始检测值。如果原始值仍明显跳动,检查传感器固定是否松动、目标是否处在有效检测范围,以及供电和信号接线。
如果原始检测值稳定,而画面中的处理值在跳,则检查处理通道、量程和滤波。两种情况都可能让控制器收到波动的位置值,但问题所在的环节不同。
五种表现分别查什么
| 现场表现 | 检查位置 |
|---|---|
| 目标位置稳定,原始检测值仍跳 | 传感器固定、检测范围、供电与接线 |
| 指令平稳,机构停顿后跳动 | 启动压力、油缸摩擦、导轨卡滞 |
| 换向时油缸动了,辊架还没动 | 连杆、销轴及机构连接间隙 |
| 油缸跟随正常,低速时检测明显滞后 | 检测距离、带速信号、低速控制设置 |
| 只在接头通过或张力切换时摆动 | 对应工步的张力和机械导向变化 |
例如,摆动只在带材接头通过时出现,而其他位置平稳,就要把接头、张力变化与摆动记录放在一起比较。若每次都在同一工步出现,反复换阀并没有处理这个重复扰动。
高速正常、低速来回摆
EMG的开卷机应用资料指出,现场空间可能迫使传感器布置在转向辊之后。开卷机横移动作到传感器检测出变化之间因此产生延迟,低带速时尤其可能引起控制回路不稳定。
控制器收到的仍是修正前的偏差,就会继续输出;等检测点反映出变化,机构可能已经移动过多,控制器又反向纠正。动作越积越多,便可能形成反复摆动。
当位置变化主要随带材向下游输送时,可用距离除以带速估算这部分延迟。辊系约束、张力和机构几何还会影响实际响应,因此L/v表示的是简化输送时间。
1.5米检测距离,降速后延迟增加多少
假设一条带材处理线由液压缸推动开卷机横移,检测点布置在下游转向辊之后。取某一带材位置变化到检测点的有效输送距离为1.5 m,用简化输送模型比较两档带速。
| 假设带速 | L/v估算的输送延迟 |
|---|---|
| 1.5 m/s | 1 s |
| 0.3 m/s | 5 s |
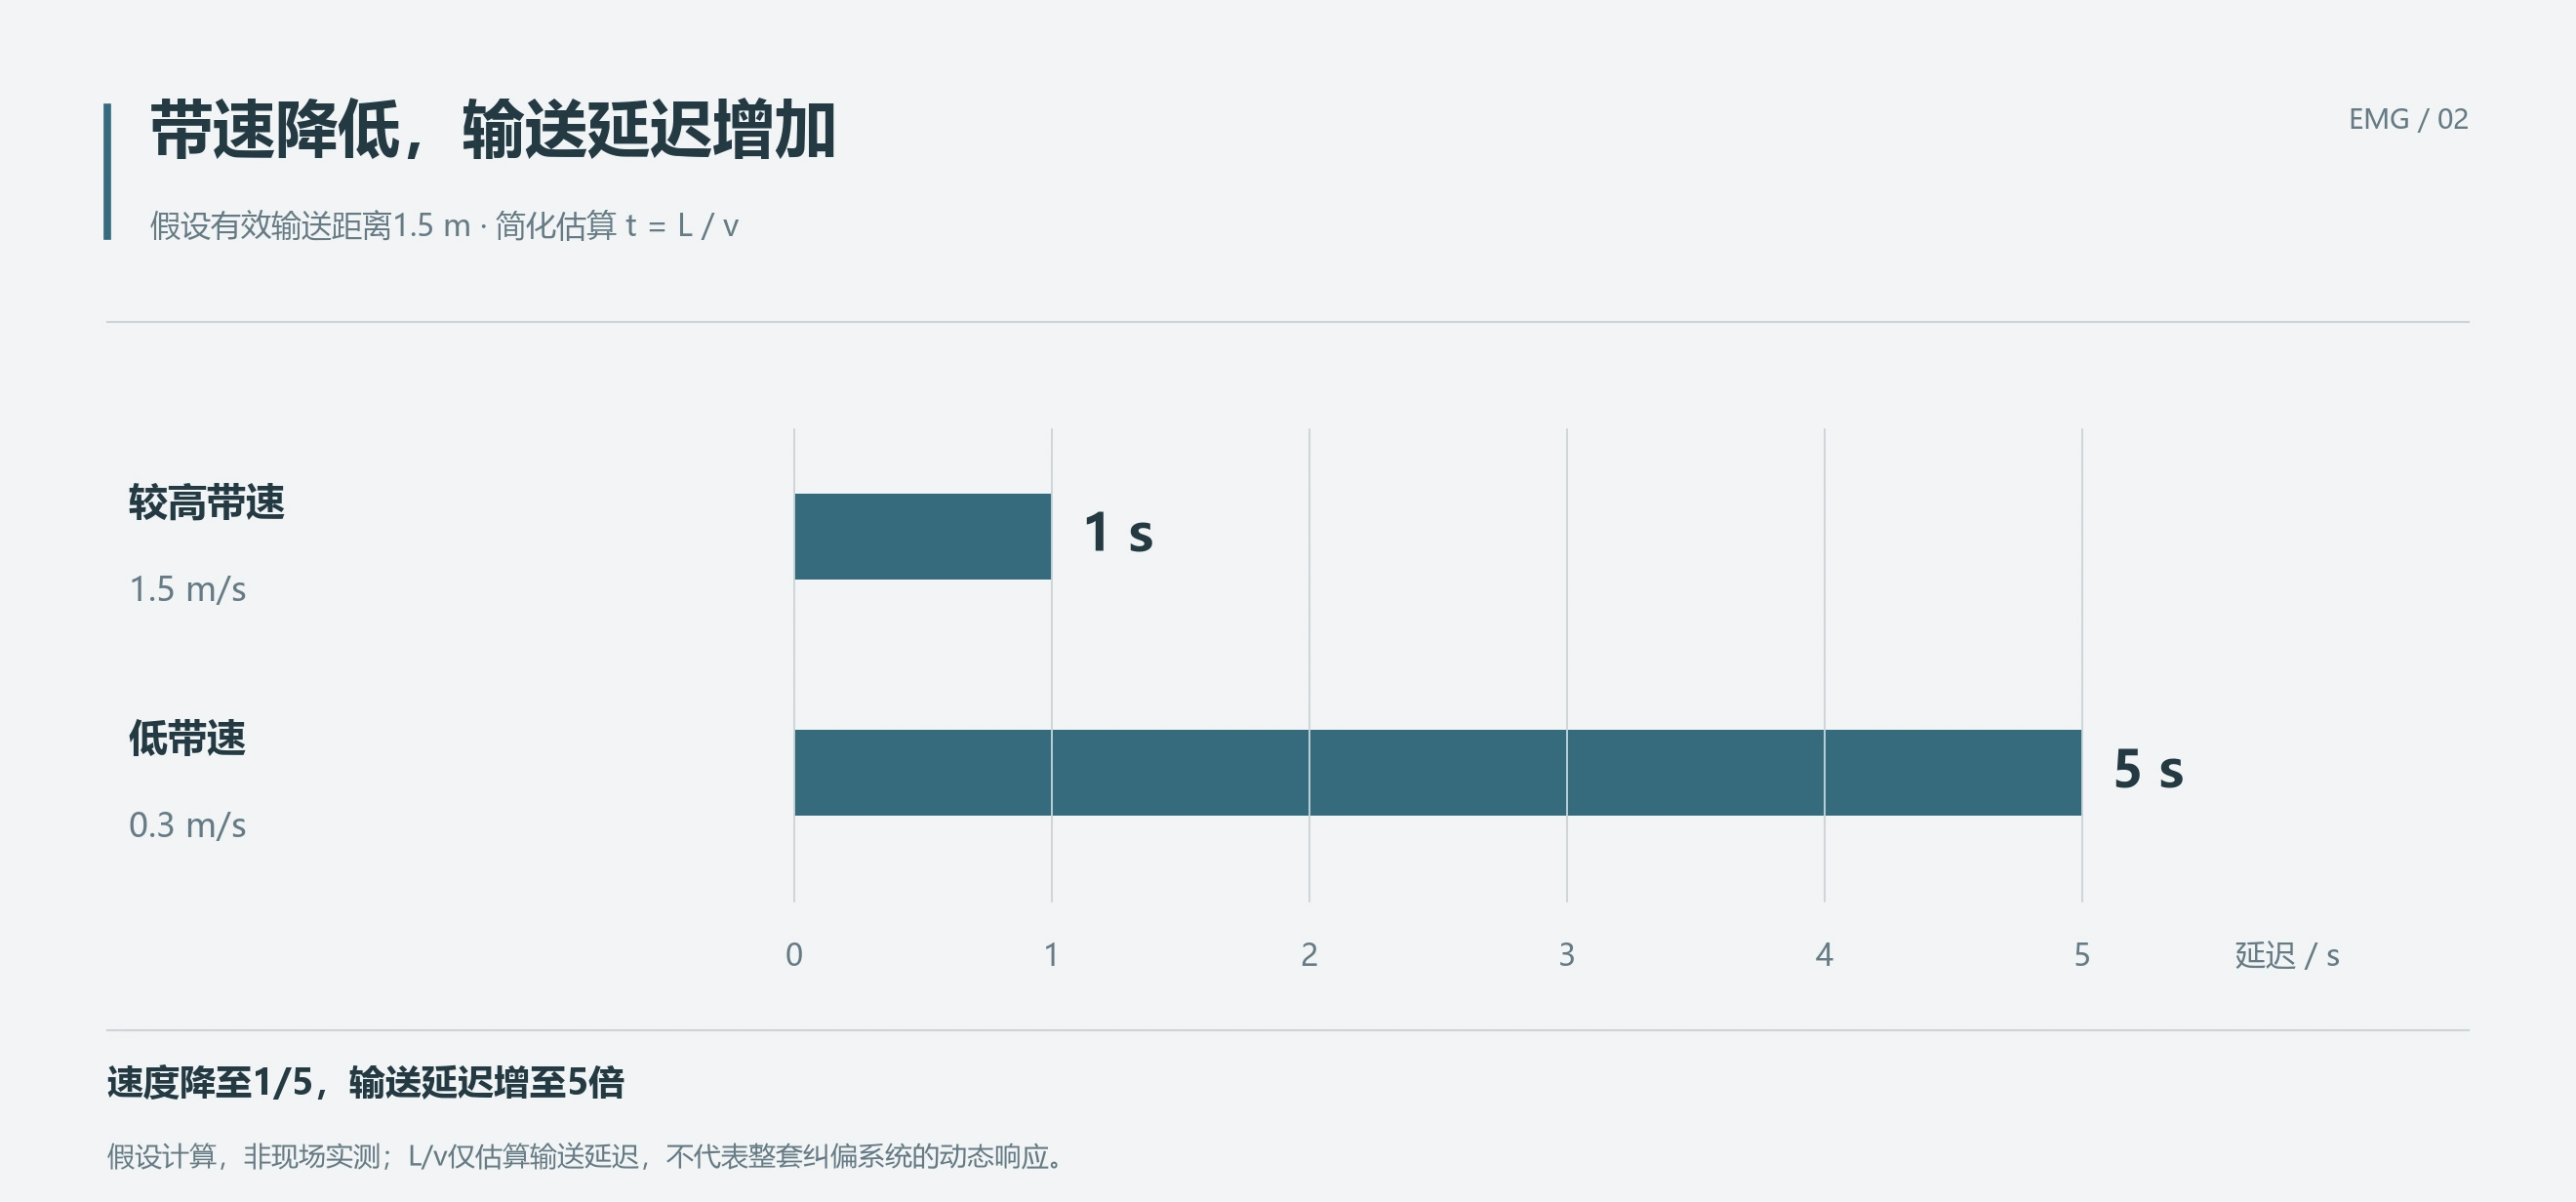
以上是计算例子。距离不变,带速从1.5降到0.3 m/s,输送延迟从1秒增加到5秒。控制器在等待检测结果的这段时间内,如果仍持续修正,低速下就更容易出现修正过量。
假设记录中油缸很快、平稳地跟随阀指令,检测值却在低速下明显晚到,控制输出一直持续到检测值过零后才反向。这时,油缸动作慢不能解释这个过程,检测位置和低速控制设置更值得检查。
对这组工况,检查控制器收到的带速是否与实际一致,低速段是否仍沿用高速纠偏速度,以及机构在检测结果到达前累计移动了多少。检测点因现场空间无法前移时,低速段的纠偏动作需要与增加的延迟匹配。
调整后保持相同低速、张力和带材条件,比较摆动峰值、反向次数和稳定时间。如果摆动变小,但带材长期偏在一侧,仍然没有达到纠偏目的。
指令平稳,机构却停顿后突然跳动
小指令下机构不动,指令增加后突然跳一段,可能是导轨或油缸静摩擦较大,也可能是液压驱动力不足。记录启动前后的压力和位移:压力逐步建立、机构仍不动,随后突然滑动,与单纯检测延迟的表现不同。
机械间隙则常出现在换向时。油缸或连杆已经移动,被推动的辊架却暂时不动;间隙消除后,辊架才跟着运动。只看油缸位置,会漏掉这段空行程。
装有主阀芯位置反馈的SV2系统,还可比较指令与主阀芯位置。指令变化而主阀芯不动,检查先导驱动和阀内控制;主阀芯跟随正常、油缸却不动,则继续找流量、压力、油缸或机械机构的问题。
油缸有效面积40 cm²、目标修正速度0.1 m/s时,理论供油需求为24 L/min。若实际只能提供12 L/min,忽略泄漏时速度约为0.05 m/s,只有目标的一半。它能解释修正追不上,但是否因此形成摆动,还要看控制器在这段滞后中的输出。
降低增益后不摆了,是否就修好了
降低增益后,机构动作减弱,摆动可能随之减轻。但如果检测值仍跳、机构仍卡滞,这些问题并没有消失。参数变化只是把外在表现压小了。
控制整定由熟悉设备的人员完成,并保留原参数。每次只改一项,比较相同带速、张力下的结果;还要看带材受扰动后能否回到设定位置,不能只看静止时摆动小不小。
按现象确定处理位置
带材位置稳定、检测值却跳,查检测和信号通道;指令平稳、机构停顿后跳动,查液压驱动和机械摩擦;换向时油缸已动、辊架没动,查连接间隙。
如果油缸跟随正常,只有低速时检测结果明显滞后,就检查检测距离、实际带速与低速控制设置。本文1.5 m计算例子中,带速降为原来的五分之一,输送延迟增至五倍,这一变化足以影响原有纠偏节奏。